Dans les coulisses d'AgriBot : d'un projet de fin d'études à un robot testé sur le terrain
AgriBot a commencé comme un projet universitaire de fin d'études. Voici ce qu'il a fallu pour en faire un robot qui fonctionne réellement dans un champ.
2 juillet 2026 / NYSD Enterprise
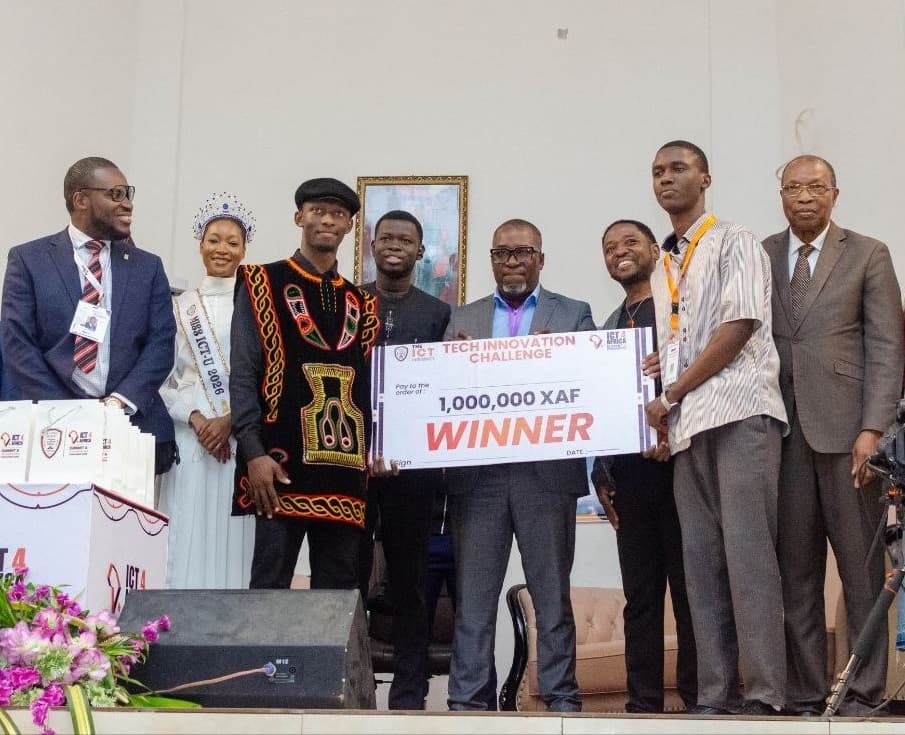
AgriBot est né d'un projet de fin d'études à l'ICT University de Yaoundé, soutenu en 2026. Au moment de la soutenance, le projet avait déjà franchi 9 des 11 étapes de développement prévues, avec des relevés de capteurs validés en laboratoire et un prototype fonctionnel. Cela aurait déjà été un résultat tout à fait honorable pour s'arrêter là.
Ce fut au contraire le point de départ.
Ce qu'il a réellement fallu pour devenir « testé sur le terrain »
Transformer un projet de fin d'études soutenu en quelque chose à qui l'on peut faire confiance dans une véritable ferme a nécessité de combler des lacunes qui n'apparaissent pas lors d'une évaluation universitaire, mais qui comptent énormément dans la pratique :
- Un serveur en périphérie embarqué. Nous avons ajouté un « AGRI-PC » exécutant FastAPI directement sur le robot, afin qu'il puisse prendre des décisions et stocker des données sans dépendre d'un aller-retour vers le cloud.
- Une vidéo en direct, digne de ce nom. La diffusion WebRTC avec détection de visage par OpenCV et suivi automatique de la caméra a transformé une caméra statique en un dispositif capable de véritablement suivre ce qu'il observe, avec en prime un zoom numérique pour une inspection plus précise.
- Une véritable application mobile. Pas une simple démonstration — un APK Android en production, construit sur Expo et React Native, avec sept onglets fonctionnels couvrant tout, de la conduite à distance aux recommandations de l'IA en passant par l'analyse historique.
- Un double fonctionnement en ligne et hors ligne. Le robot devait se comporter de façon cohérente, qu'il dispose ou non d'une connexion, en se synchronisant avec Supabase et HiveMQ Cloud dès qu'une connexion était disponible.
Être honnête sur ce qui n'est pas encore terminé
Prendre ce travail au sérieux, c'est aussi être transparent sur ce qui reste en cours. La vidéo en direct nécessite actuellement une connexion au réseau local — un tunnel public permanent est prévu à la feuille de route. Le canal Bluetooth Low Energy n'est pas encore fonctionnel dans la version publiée, si bien que le WiFi et le MQTT assurent le travail aujourd'hui. Les tuiles de carte hors ligne ne sont pas encore intégrées, bien que les repères GPS et le trajet du robot fonctionnent déjà entièrement hors ligne.
Nous préférons énoncer clairement ces points plutôt que de laisser croire que la plateforme est plus aboutie qu'elle ne l'est. La crédibilité technique, en particulier pour un produit matériel et logiciel évalué par des agriculteurs, des coopératives et des investisseurs, repose sur la précision de ce qui est réel aujourd'hui par rapport à ce qui arrive ensuite.
La suite
Le robot terrestre et l'application mobile sont la preuve que cette approche fonctionne. Les douze prochains mois étendent cette même rigueur aux capteurs fixes, à un drone aérien et à des actionneurs automatisés — en bouclant la chaîne, de la collecte de données jusqu'à l'action, sans jamais supposer une connexion sur laquelle on ne peut pas compter.